热线:15250417671
2026-11-11
关节式机器手臂的选型不是单一参数的对照,而是一条从负载核算到安装方式确认的连续决策链,任一环节的遗漏都可能在集成阶段暴露为返工。本文围绕RA610系列的完整选型流程展开步骤对比。
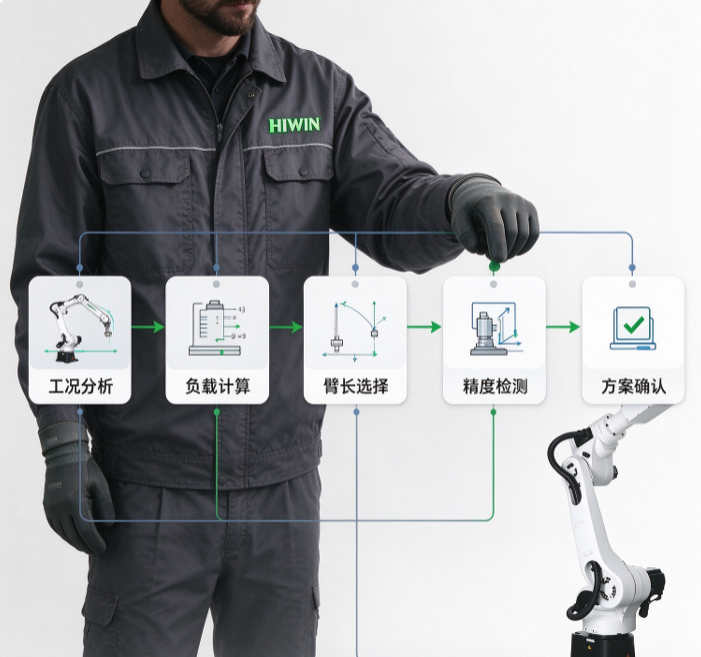
先确认末端工具与工件的总重量,再绘制工艺所需的取放点分布,确定最大工作半径。该系列四种臂展对应的额定负载分别为12kg(1355mm)、10kg(1476mm/1672mm)、7kg(1869mm)。以额定负载为基准并保留安全裕度,注意手臂在接近最大臂展姿态下的负载折减。
重复精度±0.05mm适用于多数取放与组装场景,若工艺要求更高精度需评估其他方案或增加视觉补偿。周期时间1秒为标准路径值,实际节拍需按工艺路径模拟核算,纳入加速度与J6旋转角度。
腕部IP65、本体IP54的配置适合存在切屑或冷却液飞溅的环境。洁净场景需额外确认润滑脂与密封材料的低发尘适配性,而非单纯追求高防护等级。
地面、壁挂或吊顶安装会影响基座受力方向与负载校核。非地面安装时需重新确认各关节容许力矩,不能直接沿用地面的负载数值。
确认6路输入/4路输出信号与两路气源接口是否满足末端工具需求,控制器通讯协议与产线PLC兼容,I/O点数保留余量。
除RA610系列关节式机器手臂外,亦提供直线导轨、滚珠丝杠、单轴机器人及直线电机定位平台等完整传动产品线。如需依据具体工艺进行完整选型核算,可直接联系技术工程团队。
机器手臂选型与方案咨询专线:15250417671
(注:本文所引数据源自公开技术文件,实际效果可能因工艺条件与集成环境差异而有所不同。)
TAG标签:RA610 选型步骤 负载核算 臂展匹配 防护等级 安装方式
声明:本文来自投稿,不代表本站立场,如若转载,请注明出处:https://www.hiwinautech.com/news/show479.html 若本站的内容无意侵犯了贵司版权,请给我们来信,我们会及时处理和回复。
联系方式
协助选型+图纸+免费报价


