热线:15250417671
2026-11-17
机器手臂的控制器与外围接口配置,决定了它能否顺利融入产线的控制系统与气动执行体系。本文围绕RA610系列的控制器与集成接口展开技术解析。
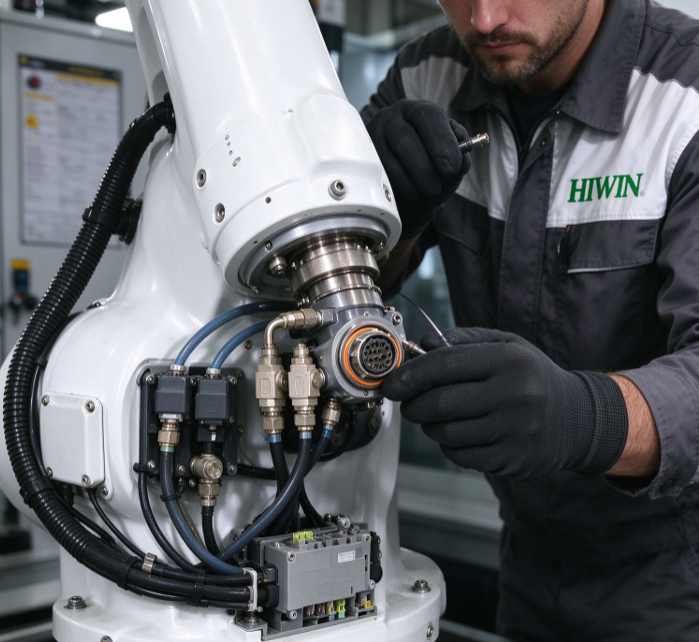
该系列在手臂本体上集成6路输入/4路输出信号与两路气源接口。信号接口可用于夹爪开合到位检测、工件有无检测或安全光栅信号接入。4路输出可驱动夹爪电磁阀、吹气清洁或指示灯。两路气源接口适合双作用气缸夹爪或真空发生器。集成化设计减少了外部线缆与气管的敷设量,降低了腕部运动时的干涉风险。
控制器需与产线PLC或上位系统通讯。选型时应确认控制器支持的通讯协议(如Ethernet/IP、PROFINET或Modbus TCP)是否与现有控制系统兼容。I/O点数规划应保留至少20%的余量,以应对后续工艺增加检测传感器或执行器的需求。若末端工具需要更多I/O,可通过控制器扩展模块或现场总线从站补充。
两路气源接口的供气压力与流量需根据末端气动元件核算。若夹爪为双作用气缸且动作频繁,需确认产线气源在手臂运动过程中的压力波动是否在夹爪工作范围内。建议在手臂气源入口前加装储气罐或稳压阀,避免因瞬时耗气导致压力跌落影响夹持力。
除RA610系列关节式机器手臂外,亦提供直线导轨、滚珠丝杠、单轴机器人及直线电机定位平台等完整传动产品线。如需依据产线控制系统进行集成接口评估,可直接联系技术工程团队。
机器手臂集成与方案咨询专线:15250417671
(注:本文所引数据源自公开技术文件,实际效果可能因控制系统与气动配置差异而有所不同。)
TAG标签:RA610 控制器 通讯接口 信号I/O 气源接口 集成配置
声明:本文来自投稿,不代表本站立场,如若转载,请注明出处:https://www.hiwinautech.com/news/show484.html 若本站的内容无意侵犯了贵司版权,请给我们来信,我们会及时处理和回复。
联系方式
协助选型+图纸+免费报价


