热线:15250417671
2026-11-18
末端执行器的选择常聚焦于夹持力与重量,却容易忽略其对腕部关节力矩与惯性的影响。本文以技术问答形式,围绕RA610系列腕部三个关节的容许负载力矩与惯性展开解析。
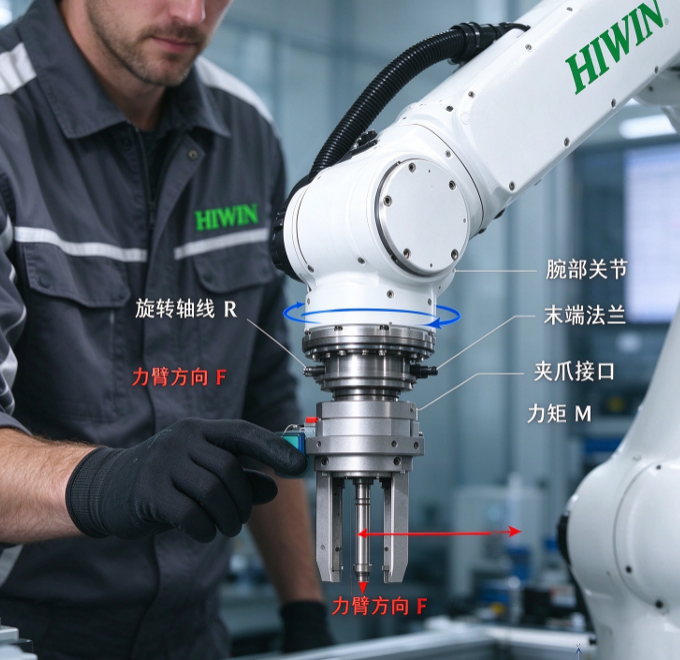
J4与J5的容许负载力矩为16.9 N·m,容许负载惯性为1.07 kg·m²;J6的容许力矩为10.98 N·m,容许惯性为0.49 kg·m²。力矩反映的是末端工具重量与其重心到关节轴线距离的乘积,惯性则与工具的质量分布和旋转半径相关。J6作为末端旋转轴,容许值最低,对工具设计最为敏感。
力矩约束要求工具重心尽可能靠近腕部关节,避免长悬伸设计。惯性约束则要求工具的质量分布紧凑,避免大直径、大质量的旋转部件。例如,一个重量不大但重心远离J6轴线的长嘴夹爪,可能满足力矩要求却超出惯性限制。设计时应同时核算两项指标。
短期可能表现为定位精度下降与关节异响,长期则加速减速机与轴承磨损。若工具无法减重或缩短,应考虑降低运行速度与加速度,或选择更大规格的机器手臂。核算时应将工具、工件与连接件的总成纳入计算,而非仅看工具本体。
除RA610系列关节式机器手臂外,亦提供直线导轨、滚珠丝杠、单轴机器人及直线电机定位平台等完整传动产品线。如需进行末端工具力矩与惯性核算,可直接联系技术工程团队。
机器手臂末端工具与方案咨询专线:15250417671
(注:本文所引数据源自公开技术文件,实际效果可能因工况与工具配置差异而有所不同。)
TAG标签:RA610 腕部力矩 容许惯性 J4 J5 J6 末端工具匹配
声明:本文来自投稿,不代表本站立场,如若转载,请注明出处:https://www.hiwinautech.com/news/show485.html 若本站的内容无意侵犯了贵司版权,请给我们来信,我们会及时处理和回复。
联系方式
协助选型+图纸+免费报价


